ロボット
移動ロボットの走行制御やセンサー・通信連携、安全条件の確認を含め、現場で動くシステムを設計・検証します。
BreakAI K.K. / Tokyo
ロボット交通管制ソフト「Rovnou」や、経路計画・最適化アルゴリズム、開発ツール、CAD・3Dプリントでの試作を手がけています。
01 / Core disciplines
すべてを一度に使うのではなく、現場の課題や既存の設備条件に合わせて必要な技術を組み合わせ、動くシステムとして実装します。
移動ロボットの走行制御やセンサー・通信連携、安全条件の確認を含め、現場で動くシステムを設計・検証します。
認識・推論モデルや強化学習による制御ポリシーを、現場の制約や人が確認すべき条件に合わせて組み込みます。
複数ロボットの経路計画(MAPF)やタスク割当、ボトルネックの計測など、速度と再現性が求められる処理系を実装します。
現場で迷わず使える操作画面の設計から、CADと3Dプリントを用いた筐体・治具・センサー配置の試作まで手がけます。
02 / Products & tools
自社で開発している交通管制ソフトウェアと、公開しているオープンソースの経路計画・性能解析・作図ツールです。
複数のロボットに仕事・経路・動くタイミングを指示し、通路での待ち時間と詰まりを減らす交通管制ソフトウェア。
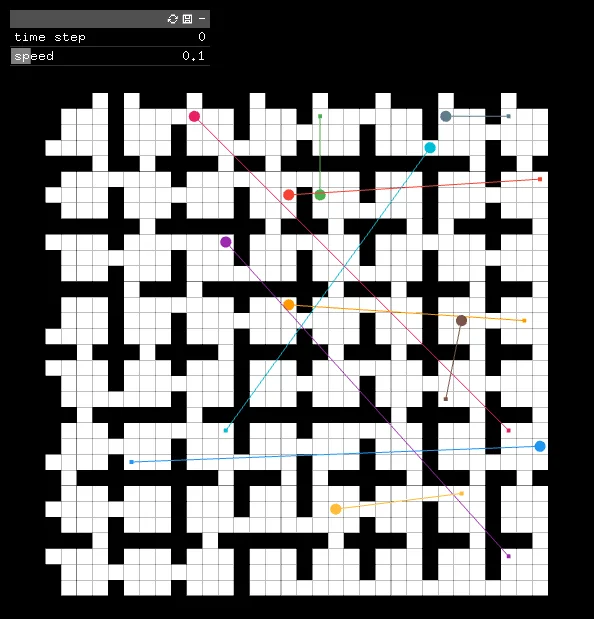
多数のロボットの経路を高速に求めるマルチエージェント経路計画(MAPF)のZig実装とPythonライブラリ。
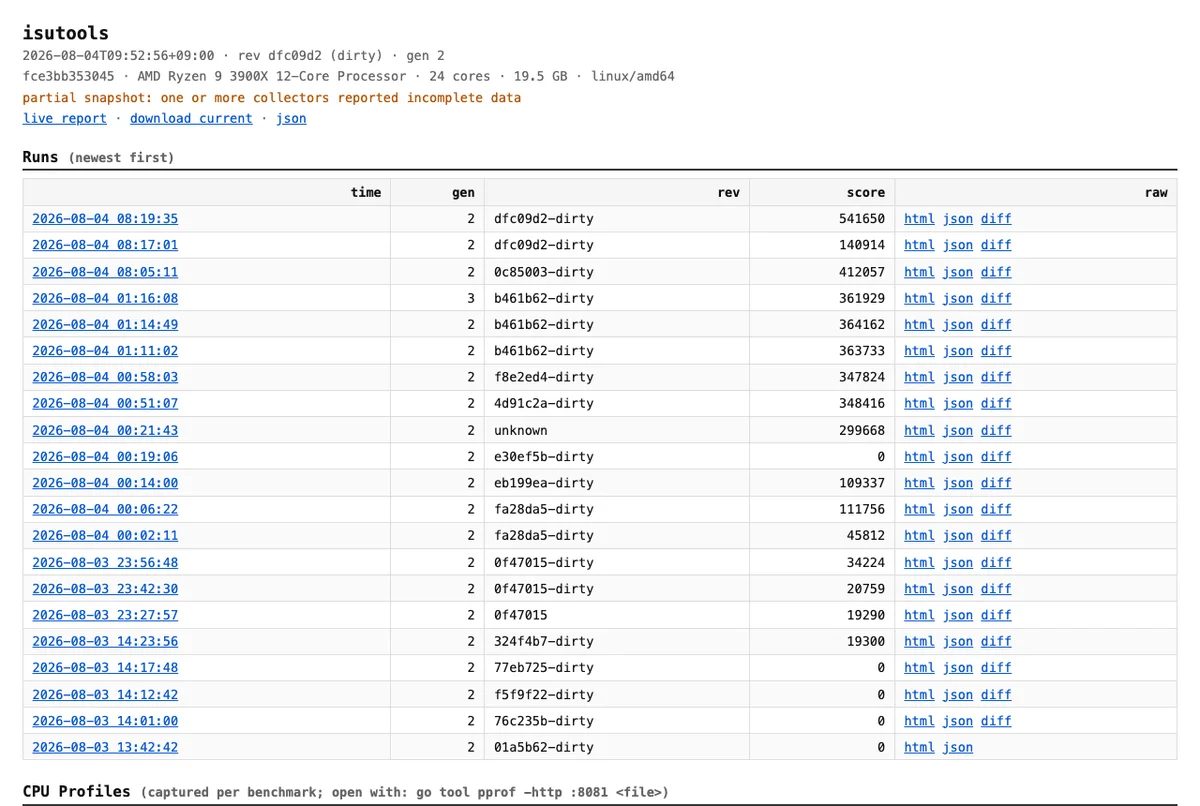
SQL、HTTP、サーバー負荷、プロファイリング結果を実行ごとに比較し、ボトルネックを特定する性能解析ツール。
システム構成図やアーキテクチャ図をコードとして作成し、レイアウト崩れを自動検証するCLIツール。
03 / How we work
机上の検討だけで終わらせず、動く試作とベンチマーク計測を通して、現場で使える形に仕上げます。
図面やログ、既存設備の条件を確認し、改善したい指標と解くべきボトルネックを特定します。
ソフトウェアや経路計画、CAD・3Dプリントによる物理試作を組み立て、動く形で仮説を確かめます。
再現可能なテストとベンチマークを用意し、変更前後の処理性能や待ち時間を数値で比較します。
安全条件や既存システムとの連携を整え、現場の担当者が無理なく運用できる形に仕上げます。
04 / Company
アルゴリズムの設計からソフトウェア実装、CAD・3Dプリンターを用いた機体や治具の試作まで、社内開発および共同検証で一貫して進めています。
05 / Contact
移動ロボットの経路計画・交通管制、最適化アルゴリズム、CAD・3Dプリントによる試作や有償PoCなど、構想段階からご相談いただけます。
相談する ↗︎