自社で開発しているロボット交通管制ソフトウェア「Rovnou」と、公開しているオープンソースの経路計画・性能解析・作図ツールです。
複数ロボットの交通管制ソフトウェア
複数のロボットに仕事・経路・動くタイミングを指示し、通路での待ち時間と詰まりを減らす交通管制ソフトウェア。
経路計画・性能解析・作図の実装
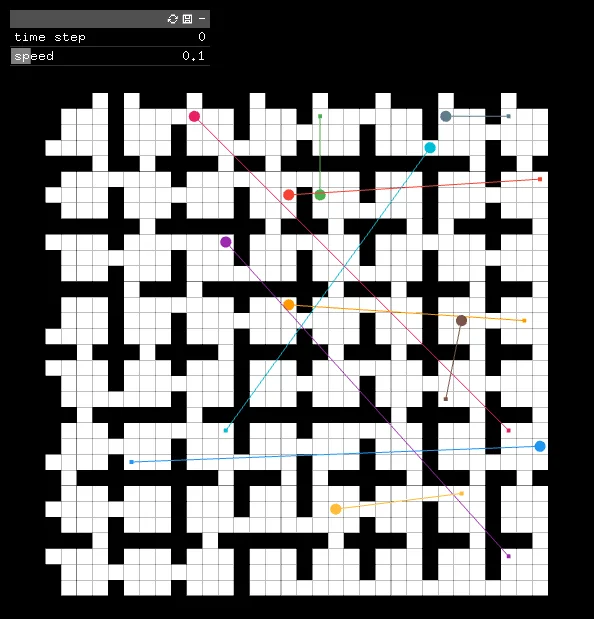
多数のロボットの経路を高速に求めるマルチエージェント経路計画(MAPF)のZig実装とPythonライブラリ。
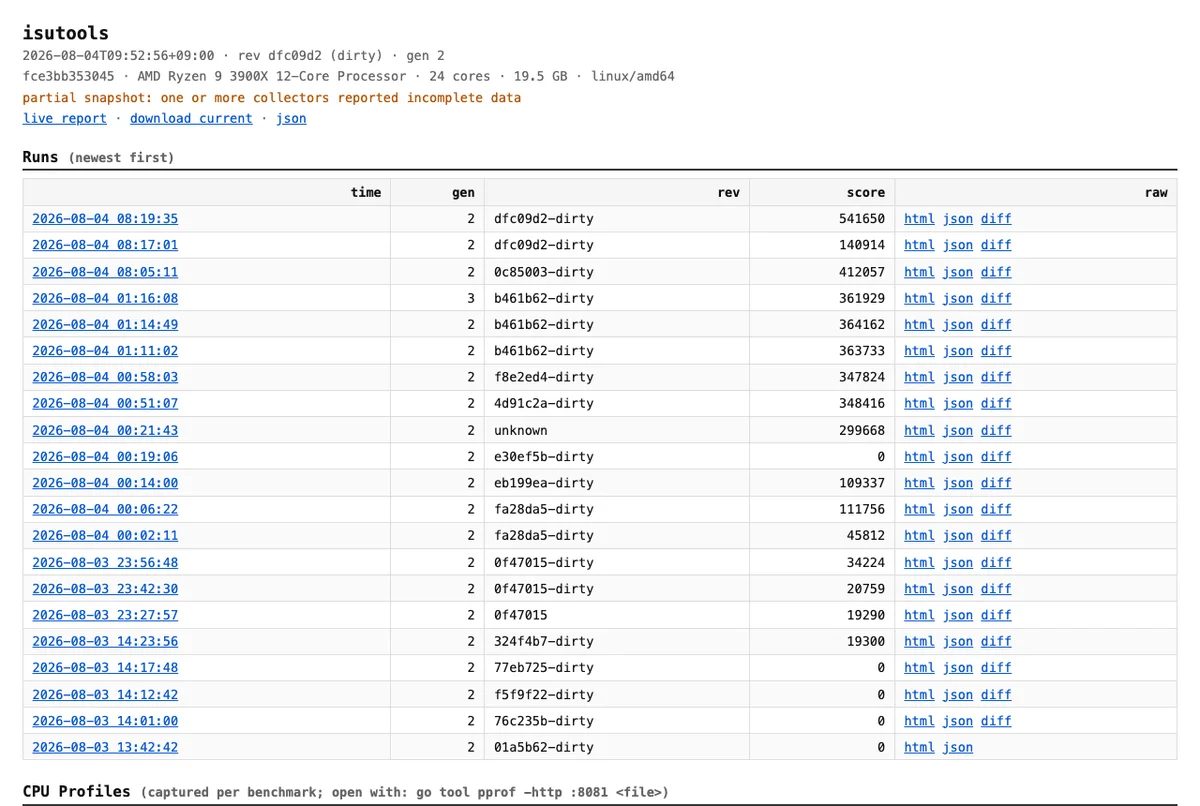
SQL、HTTP、サーバー負荷、プロファイリング結果を実行ごとに比較し、ボトルネックを特定する性能解析ツール。
システム構成図やアーキテクチャ図をコードとして作成し、レイアウト崩れを自動検証するCLIツール。
Contact