マルチベンダーAMRの現場で何が変わるか 最新のロボット・ソフトウェアで25m×3mの通路から最大約800搬送/時へ(試算)
EC倉庫や製造ラインの搬送は、一社のAMRだけでは完結しなくなっています。
牽引型、棚下潜り込み型、コンベア付きの小型機。用途ごとに最適なロボットは違うベンダーから出ており、現場には異なる足回り(キネマティクス)を持つロボットが同じ通路を走り、その間を人が歩く環境が実際に生まれています。総務省が2026年3月に公開した製造業の実証資料は、その現場の一つを数字で示しています。
本記事では、既存の搬送構成に対して、最新のロボットとソフトウェアを活用すると搬送能力をどこまで高められるかを整理します。幅3m・長さ25m程度の通路で最大約800搬送/時は、最新構成で見込む能力の目安です。本文の12台構成では、干渉ロス15%を仮定して約790搬送/時と試算しています。
本記事の位置づけ
本記事は、公開資料と机上の容量モデルに基づく構成比較です。BreakAIが800搬送/時を達成した実績を示すものではありません。数値は本文に示した前提の下での計算値で、実際の値は現場のシミュレーションと実機パイロットで確かめます。
総務省の実証が示した結果
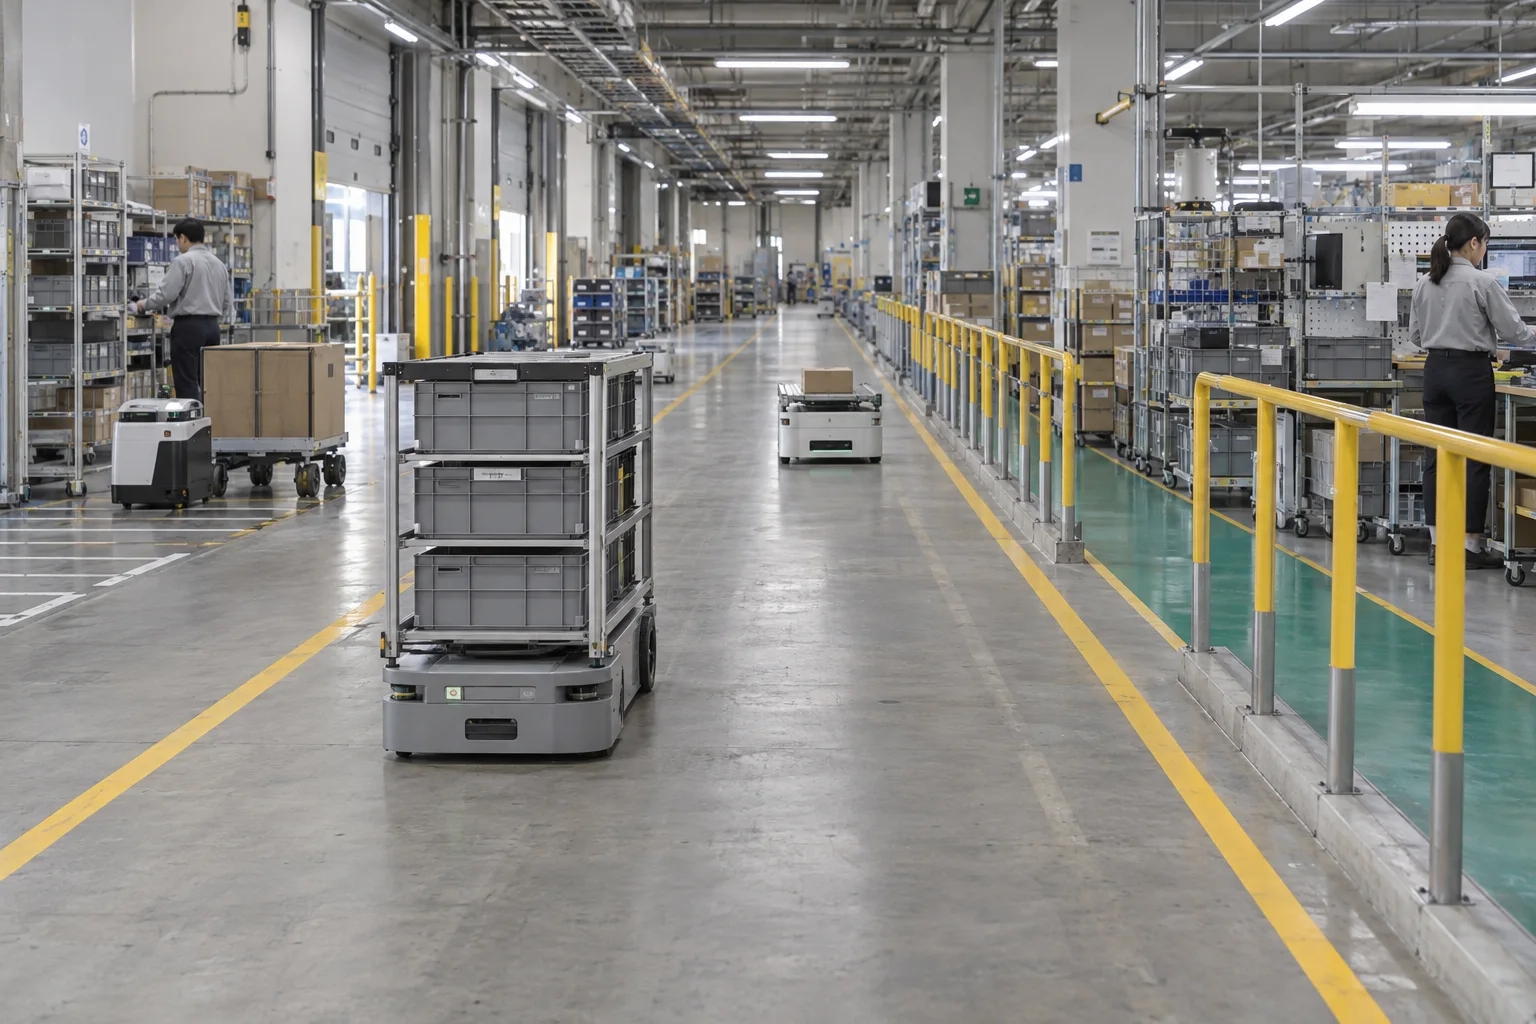
総務省の令和7年度「地域社会DX推進パッケージ事業」では、NTT東日本と沖電気工業が本庄工場で、マルチベンダー搬送ロボット統合管理システムとローカル5Gの実証を行いました。公開されている実証概要と成果報告書から、次の結果が確認できます。
| 指標 | 目標 | 結果 |
|---|---|---|
| AMR管理工数の削減 | 50%以上 | 58.2%削減 |
| AMRによる搬送作業の代替率 | 30%以上 | 68.8% |
| 通信起因のAMR不稼働率 | 0% | 0% |
| ローカル5G位置測位(誤差3m以内) | 全域 | 測定点の54.9% |
報告書は、実装・横展開の課題として「AMRベンダーの拡充及びシステム連携(解決の目途2027年3月)」を挙げています。
ここまでが公開資料から読み取れる事実です。この実証が対象にしたのは、ベンダーごとに分かれていたAMRの管理とマップを一つに統合することで、搬送の経路計画や交通制御の方式は評価対象に含まれていません。
ここから先はBreakAIの仮説です。 統合管理で管理工数と搬送代替率が改善した現場が次にぶつかるのは、搬送頻度を上げたときの通路の交通容量だと考えています。800搬送/時のような密度では、どのロボットがいつ譲り、どこで向きを変え、人が横断するときに誰が減速するかという制御の質がスループットを左右します。この仮説は、後述するように、ルールベース制御との比較シミュレーションと実機パイロットで検証します。
既存製品の構成と最新の構成
現場で動いている構成と、最新のロボット・ソフトウェアで組める構成を並べます。
| 項目 | 既存製品の構成 | 最新のロボットとソフトウェアの構成 |
|---|---|---|
| ロボットとの接続 | ベンダー専用のフリートマネージャー。他社機は別画面 | VDA5050で共通接続。独自APIはアダプターで吸収 |
| マップ | ベンダーごとに作成・補正 | 1台で学習したマップを全ベンダーで共有 |
| 経路 | 固定ルートと一律の速度制限 | キネマティクス(旋回方式・加減速・車体長)を含めたマルチエージェント経路計画 |
| 交通制御 | 区間ごとの優先ルールと排他制御 | 計画の制約内で、ロボット種別ごとに学習した制御ポリシーがタイミングを決める |
| 人との共存 | 通路全体で一律に減速 | 横断の多い区間だけ速度上限を下げ、停止の連鎖を計測 |
| 導入判断 | カタログ値と台数の経験則 | 現場図面と人流を入れたシミュレーションで台数・構成・レイアウトを比較 |
マップ共有と接続の統合は、総務省実証が示した通り、既に製品として成立しています。VDA5050はMQTTベースでフリートマネージャーとロボットを接続する規格で、MiRはVDA5050アダプターを公開し、Seegridは2026年に完全準拠を目指すと発表しています。
一方、表の下半分(経路、交通制御、人との共存、導入判断)は、まだ現場ごとに差が大きい領域です。
ベンダーが異なると何が違うか
同じ通路に異なるベンダーのロボットを入れると、次の違いが交通に影響します。
- 差動二輪型は、その場旋回に時間がかかり、旋回中は占有面積が変わる
- 全方向移動型は、旋回なしで横移動できるが、速度と可搬重量が異なる
- 牽引型は、旋回半径が大きく、台車を含めた長さで通路を占有する
- 加減速、停止距離、センサーの検知範囲、通信の遅延がベンダーごとに違う
既存構成の一律の速度制限と優先ルールでは、最も遅いロボットに合わせた運用になります。各ロボットの特性を計画段階で扱えば、同じ通路幅でも必要台数は変わります。後述の容量モデルでは、キネマティクスの差だけで必要台数が2〜5台変わります。
最新構成の三つの層
BreakAIが組む最新構成は、三つの層に分かれます。
1. 接続層:ベンダーAPIの吸収
VDA5050対応機はそのまま接続し、独自APIのロボットはアダプターで同じ注文・状態モデルに変換します。各ロボットのキネマティクス(最大速度、加減速、旋回方式、旋回時間、車体寸法、牽引長)はロボットプロファイルとして明示的に持ちます。
2. 計画層:キネマティクスを含むマルチエージェント経路計画
多数のロボットの経路を同時に計画する問題(MAPF)は、BreakAIがLeague of Robot Runners 2026で6位を獲得したRovnouの基盤技術です。
実機では、格子上の計画をそのまま走らせることはできません。非ホロノミックなロボット向けに、計画を速度制約付きの実行スケジュールへ変換するMAPF-POST、回転時間を直接計画に含めるTP-SIPPwRT、差動二輪ロボットの静止状態探索でスループットを改善したMASS(AAAI 2025)といった研究があり、BreakAIはこれらの系譜の上で、ロボットプロファイルごとに異なる制約を同じ計画に入れます。
計画層は、各ロボットに空間的な経路と、各区間を通過してよい時間幅を与えます。衝突回避とデッドロック回避は、この時間幅が重ならないことで担保します。
3. 制御層:ロボット種別ごとに学習した制御ポリシー
計画が正しくても、実行時には人の横断、荷役の遅れ、他ロボットの停止が起きます。ここで効くのが、ロボットのキネマティクスごとに学習した局所制御ポリシーです。
- 差動二輪型には、旋回待ちを減らす進入角と待機位置の選択
- 全方向移動型には、横移動を使った追い越しと譲り
- 牽引型には、早めの減速と旋回ベイの選択
学習は、集中型で訓練し分散して実行するCTDE(centralized training, decentralized execution)型の方策学習で行います。北京理工大学の研究グループは、部分観測マルコフ決定過程として定式化しPPOの改良版で学習した方策が、動的環境で移動距離と時間を短縮すると報告しています。
制御ポリシーが変えられるのは、計画層が与えた制約の内側だけです。
- 空間的な経路は変えない。変えられるのは、区間内の速度プロファイルと待機時間、計画層が候補として渡した旋回ベイ・待機位置の選択
- 計画層の時間幅を超えそうなときは、制御層が勝手に進むのではなく、計画層に再計画を要求する
- 異常時は、ロボット本体の安全機能による安全停止を常に優先する
MAPF-POSTなどの研究が示す保証は、計画の実行スケジュールに対するものです。学習した制御と実機の安全機能を組み合わせたシステム全体について、無停止や安全を保証する説明にはなりません。安全性と停止からの復旧性能は、実機パイロットで検証します。
人とAMRが同じ通路を使う条件
人とAMRが共存する通路では、速度と検知範囲の設計が安全要件に直結します。
ISO 3691-4は無人搬送車システムの安全規格で、2023年の第2版では能動的な検知フィールドと運転停止の要件が詳細化され、制限区域で速度を上げられる条件が記述されました。国内では、厚生労働省委託の自律走行型搬送ロボットの安全確保のためのガイドラインと実証試験プロトコルが、リスクアセスメントの手順を示しています。
最新構成では、次を設計に含めます。
- 通路幅3mのうち、人の歩行帯とロボット走行帯を分けるか、混在させるかをシミュレーションで比較する
- 人の横断が多い区間は、計画層で速度上限を落とし、制御層で早めの減速を学習させる
- 停止後の再始動順序を計画層が決め、人の横断による停止が後続に連鎖する幅を計測する
- 人とロボットの位置は、Wi-Fi、UWB、ローカル5Gなど現場の通信条件に合わせて取得する
総務省実証では、ローカル5G測位は誤差3m以内が測定点の54.9%でした。測位精度は現場ごとに違うため、BreakAIは測位を前提にせず、ロボット側センサーの検知と計画層の区間速度制御を主にします。
25m×3m・800搬送/時を数字にする
目標を数字に直すと、既存構成と最新構成の差がどこに出るかが見えます。
| 項目 | 値 |
|---|---|
| 目標スループット | 800搬送/時 |
| システム全体の搬送完了間隔 | 4.5秒 |
| 通路面積 | 約75平方メートル |
4.5秒に1回、どこかで搬送が完了する必要があります。これはロボット1台の性能ではなく、通路全体の交通容量の問題です。
前提とするレイアウト
計算は次のレイアウトで行います。
- 通路を一方通行のループとして使い、幅3mを往路レーン、復路レーン、人の歩行帯に分ける
- 荷役ステーションは通路の両端に置き、荷役中もロボットはレーン上に留まる
- 平均片道12.5m、両端での荷役は各10秒
- 1台あたりのサイクル時間 = 往復の走行時間(加減速を含む)+ 荷役20秒 + 旋回時間
キネマティクス別の必要台数
| キネマティクス | 1台あたりのサイクル | 必要台数(干渉なし) |
|---|---|---|
| 差動二輪 1.0m/s、その場旋回2秒 | 53秒 | 12台 |
| 差動二輪 1.5m/s、その場旋回2秒 | 47秒 | 11台 |
| 全方向移動 1.2m/s、旋回なし | 46秒 | 11台 |
| 牽引型 1.0m/s、旋回6秒 | 64秒 | 15台 |
片道の搬送距離が25mに伸びると、必要台数は14〜21台に増えます。荷役時間を8秒と12秒で振ると、各行の台数は1〜2台動きます。
レーン上の間隔
一方通行ループでは、ロボットは往路レーンと復路レーンに半分ずつ分かれます。1レーンあたりの間隔は次の式で求めます。
1レーンあたりの間隔 = レーン長25m ÷ (総台数 ÷ 2)
| 総台数 | 1レーンあたり | 間隔 | 1.2m/sでの車間時間 |
|---|---|---|---|
| 10台 | 5台 | 5.0m | 4.2秒 |
| 12台 | 6台 | 4.2m | 3.5秒 |
| 16台 | 8台 | 3.1m | 2.6秒 |
ここで二つの間隔を区別します。システム全体の搬送完了間隔は4.5秒ですが、各レーンの通路断面をロボットが通過する間隔は、12台構成でサイクル46秒÷6台 ≒ 7.7秒です。レーン上の車間3〜4mは、1.2m/sでの停止距離とISO 3691-4の検知フィールドを合わせた長さと同程度で、1台の停止が後続にすぐ伝わる密度です。
既存構成の一律減速や固定ルートでは、この車間を安全側に広げるしかなく、台数を増やしても通路に入り切りません。最新構成は、キネマティクスを含む計画で旋回待ちを減らし、学習した制御で停止の連鎖を短くすることで、この密度を維持する方向に働きます。どれだけ効くかは、次のシミュレーションで測ります。
構成例:12台・混在フリート
以降の費用例と揃えるため、構成を一つに固定します。
| 項目 | 値 |
|---|---|
| 台数 | 12台(差動二輪 1.5m/s 8台、全方向移動 1.2m/s 4台) |
| 平均サイクル | 46秒 |
| 干渉なしの理論スループット | 約930搬送/時 |
| 干渉ロス15%を仮定したスループット | 約790搬送/時 |
干渉ロス15%は仮定であり、人の横断頻度、停止の連鎖、荷役の遅れを入れたシミュレーションで実測に置き換えます。8台では理論値でも約620搬送/時で、800には届きません。
シミュレーションで比べること
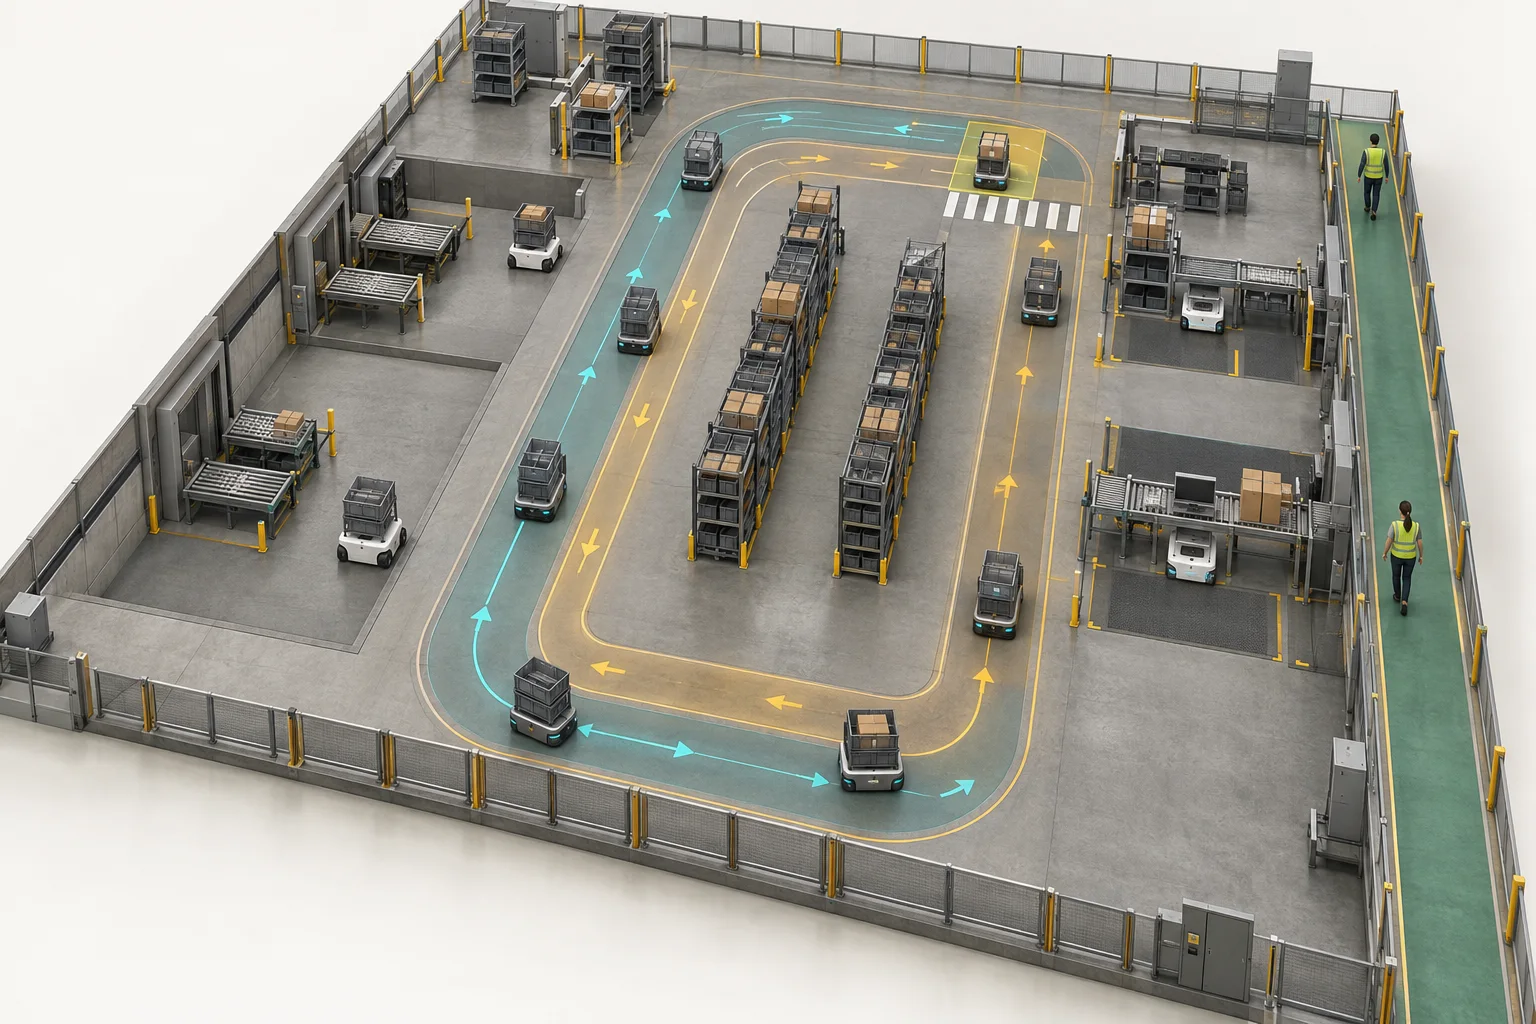
BreakAIのシミュレーション検証では、現場図面とロボットプロファイルを入力に、次を出力します。
- 台数とベンダー構成ごとのスループット曲線(何台で800/時に届き、何台から渋滞で頭打ちになるか)
- ルールベース制御と学習した制御ポリシーの比較。同じ計画層の上で制御層だけを入れ替え、スループット、停止回数、復旧時間を同じ条件で比べる
- 人の横断頻度と横断位置に対する感度(横断による停止が後続に連鎖する幅)
- デッドロック、停止、復旧の発生回数
- レーン構成(分離・混在、一方通行・対面)の比較
学習した制御の効果は、この比較で差が出た場合にだけ採用します。差が出なければ、ルールベース制御のままで台数とレイアウトだけを決めます。
学術研究でも、人とAMRが混在するピッキング環境のシミュレーションで、AMRと作業者の比率が約2:1で効率が最大になるといった結果が報告されています。比率や配置の最適値は現場ごとに違うため、個別のシミュレーションが必要です。
出力は、顧客が「この構成で買う」「台数を減らす」「レイアウトを直す」「見送る」のいずれかを決められる形に整理します。
導入費用
初期費用は5,000万円〜を目安に、対象区間、ロボット構成、既存設備との連携範囲に応じて個別にお見積もりします。運用・保守費用を含む詳細は、ご相談時にご案内します。
固定の改善率を先に約束することはしません。先にシミュレーションで数字を出し、その数字を受け入れ条件として本導入に進みます。
進め方
- 適合性確認(無料、20〜30分):搬送の発生頻度、通路図面、候補ベンダー、人の動線を確認し、目標が通路容量で成立するかを概算する
- シミュレーション検証(有償):現場をモデル化し、台数・ベンダー構成・レイアウト・人流・制御方式の比較結果と受け入れ条件を提出する
- パイロット(有償):1区間に実機を入れ、計画層と制御層を接続し、スループット、安全停止、復旧時間をシミュレーションと比べて実測する
- 本導入と横展開:受け入れ条件を満たした構成で導入し、他の通路や拠点に展開する
パイロットでは、既存設備、非常停止、安全機能、通信断、作業者との責任分界を確認してから実機へ命令を送ります。
向いている現場
- 複数ベンダーのAMRを導入済み、または導入予定で、ベンダーごとに管理画面が分かれている
- 通路幅が限られ、人とロボットが同じ通路を使う
- 搬送の発生頻度が高く、渋滞、待機、手動復旧が日常的に起きている
- 搬送ログ、現場図面、ロボットの仕様書を提供できる
- 現場責任者と、設備・システム担当者が検証に参加できる
一方、搬送量が少なく一社のAMRで足りる現場や、人の立ち入りを完全に分離できる現場では、最新構成は過剰です。その場合は、統合管理システムの導入や、既存フリートマネージャーの設定見直しを先に勧めます。
マルチベンダーAMRの搬送システムを相談する
通路の寸法、1時間あたりの搬送件数、候補ベンダー、人の動線が分かれば、初回の適合性確認で通路容量の概算をお伝えします。
BreakAIへ相談する
参考資料
- 総務省:マルチベンダー搬送ロボット統合管理システム等による効率的で柔軟な生産体制に向けた実証(実証概要)
- 総務省:同実証 成果報告書(NTT東日本、2026年3月)
- MiR:VDA 5050アダプターの公開
- Seegrid:VDA5050対応の発表
- Hönig et al.:Multi-Agent Path Finding with Kinematic Constraints(ICAPS 2016)
- Ma et al.:Lifelong Path Planning with Kinematic Constraints for Multi-Agent Pickup and Delivery(AAAI 2019)
- Yan et al.:Multi-Agent Motion Planning for Differential Drive Robots Through Stationary State Search(AAAI 2025)
- 北京理工大学:Multi-agent policy learning-based path planning for autonomous mobile robots
- Garg & Maywald:Simulation of mixed human-AMR picking(WSC 2021)
- Pilz:ISO 3691-4:2023の改訂点
- 厚生労働省:自律走行型搬送ロボットの安全確保のためのガイドライン
- 厚生労働省委託:自律走行台車(AMR)の安全化と実証試験プロトコル